
 Editor

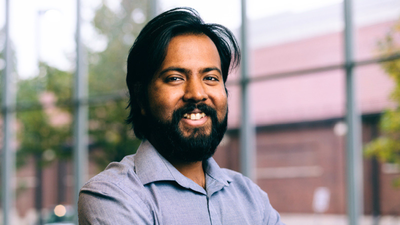
पर्ड्यू विश्वविद्यालय के कंप्यूटर विज्ञान के प्रोफेसर अनिकेत बेरा द्वारा प्रदर्शित एक स्वायत्त ड्रोन जंगल में किसी व्यक्ति का पीछा कर सकता है, पेड़ों के चारों ओर घूम सकता है और जब वे दृश्य से गायब हो जाते हैं तो उनकी गतिविधियों का अनुमान लगा सकते हैं। विश्वविद्यालय में एसोसिएट प्रोफेसर और इसके IDEAS लैब के निदेशक बेरा ने 24 अक्टूबर, 2026 को लिंक्डइन पर प्रदर्शन का 44-सेकंड का वीडियो साझा किया। नेविगेशन निर्णय लेने के लिए ऑनबोर्ड कंप्यूटिंग का उपयोग करते हुए ड्रोन को जीपीएस या पहले से मौजूद मानचित्र के बिना नेविगेट करते हुए दिखाया गया है। प्रदर्शन इस बात पर प्रकाश डालता है कि स्वायत्त प्रणालियाँ ऐसे वातावरण में कैसे काम कर सकती हैं जहाँ उपग्रह सिग्नल अविश्वसनीय हैं और बाधाएँ नेविगेशन को कठिन बनाती हैं। यह तकनीक अंततः खोज-और-बचाव टीमों को लापता लोगों का पता लगाने में मदद कर सकती है, हालांकि वास्तविक दुनिया के बचाव कार्यों में इसकी प्रभावशीलता स्थापित नहीं की गई है।
कौन हैं अनिकेत बेरा?
अनिकेत बेरा पर्ड्यू विश्वविद्यालय के कंप्यूटर विज्ञान विभाग में एसोसिएट प्रोफेसर और इसके IDEAS लैब के निदेशक हैं, जो रोबोटिक्स, कंप्यूटर विज़न, कृत्रिम बुद्धिमत्ता और स्वायत्त प्रणालियों पर शोध करता है।बेरा ने 2017 में चैपल हिल में उत्तरी कैरोलिना विश्वविद्यालय से कंप्यूटर विज्ञान में पीएचडी की उपाधि प्राप्त की। उन्होंने इससे पहले 2012 में भारत में जेपी इंस्टीट्यूट ऑफ इंफॉर्मेशन टेक्नोलॉजी से कंप्यूटर विज्ञान और इंजीनियरिंग में स्नातक की डिग्री पूरी की थी।उनका शोध रोबोटिक्स, कंप्यूटर विज़न, मोशन प्लानिंग और मानव-रोबोट इंटरैक्शन सहित क्षेत्रों पर केंद्रित है, जो स्वायत्त प्रणालियों को विकसित करने के लिए प्रासंगिक हैं जो जटिल वातावरण को नेविगेट कर सकते हैं। उनके काम में स्वायत्त नेविगेशन, मानव-रोबोट संपर्क, गति योजना और बहु-एजेंट पूर्वानुमान शामिल हैं, जो सभी ऐसे रोबोट विकसित करने के लिए प्रासंगिक हैं जो जटिल, बदलते वातावरण में काम कर सकते हैं।

घने जंगलों में ड्रोन कैसे चलता है?
क्वाडकॉप्टर के प्रदर्शन से पता चलता है कि वह जंगली वातावरण में पैंतरेबाज़ी करते हुए पेड़ों के बीच एक व्यक्ति का पीछा कर रहा है। इसकी नेविगेशन प्रणाली पर्यावरण संवेदन को एल्गोरिदम के साथ जोड़ती है जो इसे बाधाओं का आकलन करने और इसकी गतिविधियों की योजना बनाने में मदद करती है।प्रदर्शन में ड्रोन को जंगल के पहले से मौजूद मानचित्र के बिना नेविगेट करते हुए दिखाया गया है। वीडियो के टेलीमेट्री के तकनीकी विश्लेषण ने नेविगेशन और मैपिंग टूल के संदर्भों की पहचान की है, हालांकि सिस्टम की सटीक कॉन्फ़िगरेशन को सार्वजनिक रूप से पूरी तरह से प्रलेखित नहीं किया गया है।अपरिचित इलाके से नेविगेट करने की क्षमता विशेष रूप से जंगलों के लिए प्रासंगिक है, जहां पेड़ और शाखाएं बाधाएं पैदा करती हैं और उपग्रह सिग्नल अविश्वसनीय हो सकते हैं। स्वायत्त नेविगेशन एक ड्रोन को हर गतिविधि को निर्देशित करने के लिए मानव ऑपरेटर की आवश्यकता के बजाय सेंसर जानकारी के आधार पर उड़ान निर्णय लेने की अनुमति देता है।
कैसे सेंसर स्वायत्त ड्रोन को नेविगेट करने में मदद करते हैं
सेंसर स्वायत्त ड्रोनों को उनकी गति का अनुमान लगाने और उनके परिवेश को समझने में मदद करते हैं। LiDAR, लाइट डिटेक्शन एंड रेंजिंग का संक्षिप्त रूप, दूरियों को मापने के लिए लेजर पल्स का उपयोग करता है और आस-पास की वस्तुओं का त्रि-आयामी प्रतिनिधित्व उत्पन्न कर सकता है।ऐसी जानकारी ड्रोन को पेड़ों और शाखाओं सहित बाधाओं की पहचान करने और उनके चारों ओर एक मार्ग की योजना बनाने में मदद कर सकती है। हालाँकि, पर्ड्यू प्रदर्शन में उपयोग किए गए सेंसरों का सटीक संयोजन उपलब्ध सार्वजनिक जानकारी द्वारा पूरी तरह से स्थापित नहीं किया गया है।पिछले शोध में LiDAR-आधारित हवाई नेविगेशन का पता लगाया गया है। में प्रकाशित एक पेपर में विज्ञान रोबोटिक्स 29 जनवरी, 2025 को, हांगकांग विश्वविद्यालय के शोधकर्ताओं ने SUPER का वर्णन किया, जो एक नेविगेशन प्रणाली है जो हवाई रोबोटों को बाधाओं से बचते हुए अपरिचित वातावरण में जाने में मदद करने के लिए डिज़ाइन की गई है।
जब पेड़ उसका दृश्य अवरुद्ध कर देते हैं तो ड्रोन कैसे लोगों को ट्रैक करता है
पर्ड्यू प्रदर्शन की रिपोर्ट की गई क्षमताओं में से एक रोड़ा भविष्यवाणी है। अवरोध तब होता है जब कोई बाधा, जैसे कि पेड़ का तना, किसी व्यक्ति के दृश्य को अस्थायी रूप से अवरुद्ध कर देता है।जब कोई व्यक्ति दृश्य से गायब हो जाता है, तो रोड़ा-भविष्यवाणी मॉड्यूल पिछले अवलोकनों का उपयोग करके उनके संभावित आंदोलन का अनुमान लगा सकता है। इससे ड्रोन को यह अनुमान लगाने में मदद मिल सकती है कि व्यक्ति फिर से कहां दिखाई दे सकता है, हालांकि पूर्वानुमानित स्थिति कोई पुष्ट स्थान नहीं है और ट्रैकिंग सटीकता पर्यावरण के साथ भिन्न हो सकती है।यह क्षमता जंगलों में उपयोगी हो सकती है, जहां वनस्पति अक्सर ड्रोन और उसके लक्ष्य के बीच की दृष्टि रेखा को बाधित करती है। हालाँकि, एक अनुमानित स्थिति एक पुष्ट स्थान के बजाय एक अनुमान है। दिशा या गति में अचानक परिवर्तन से भविष्यवाणियाँ कम सटीक हो सकती हैं।
ऑनबोर्ड कंप्यूटिंग का महत्व
प्रदर्शन को ड्रोन पर नेविगेशन गणनाओं के साथ क्लाउड कनेक्टिविटी के बिना संचालन के रूप में प्रस्तुत किया गया है। स्थानीय प्रसंस्करण एक स्वायत्त प्रणाली को सेंसर जानकारी का विश्लेषण करने और निरंतर इंटरनेट कनेक्शन पर निर्भर हुए बिना उड़ान निर्णय लेने की अनुमति देता है।यह दृष्टिकोण सन्निहित एआई के लिए प्रासंगिक है, एक ऐसा क्षेत्र जो बुद्धिमान प्रणालियों पर केंद्रित है जो भौतिक दुनिया को समझते हैं और उसके साथ बातचीत करते हैं। ऐसे सिस्टम अपने परिवेश की व्याख्या करने और बदलती परिस्थितियों पर प्रतिक्रिया करने के लिए सेंसर, कंप्यूटिंग हार्डवेयर और सॉफ्टवेयर को जोड़ते हैं।स्वायत्त ड्रोन के लिए, स्थानीय प्रसंस्करण संचार नेटवर्क पर निर्भरता को कम कर सकता है और सीमित कनेक्टिविटी वाले क्षेत्रों में नेविगेशन जारी रखने की अनुमति दे सकता है। सुदूर जंगलों या आपदा क्षेत्रों में संचालन करते समय यह विशेष रूप से उपयोगी होता है जहां संचार बुनियादी ढांचा अविश्वसनीय हो सकता है।
ओपन-सोर्स रोबोटिक्स अनुसंधान की भूमिका
ऐसा प्रतीत होता है कि ड्रोन की नेविगेशन तकनीक हांगकांग विश्वविद्यालय के मेक्ट्रोनिक्स और रोबोटिक सिस्टम प्रयोगशाला, जिसे MaRS लैब के नाम से जाना जाता है, के मौजूदा शोध से जुड़ती है। 26 अक्टूबर, 2026 को ड्रोनएक्सएल द्वारा प्रकाशित एक तकनीकी विश्लेषण ने वीडियो के टेलीमेट्री में सुपर और फास्ट-एलआईओ सहित सिस्टम के संदर्भों की पहचान की। विश्लेषण में मैपिंग प्रणाली के संबंध में आरओजी-मैप पर भी चर्चा की गई। ये उपकरण हांगकांग विश्वविद्यालय के अनुसंधान से जुड़े हैं, हालांकि पर्ड्यू प्रदर्शन में इन्हें एकीकृत करने का सटीक तरीका पूरी तरह से स्थापित नहीं किया गया है।सुपर पर एक पेपर, में प्रकाशित विज्ञान रोबोटिक्स जनवरी 2025 में, उस प्रणाली के प्रयोगों में उड़ान की गति 20 मीटर प्रति सेकंड से अधिक होने की सूचना मिली। वे परिणाम हांगकांग विश्वविद्यालय के शोध से संबंधित हैं और उन्हें पर्ड्यू प्रदर्शन के लिए जिम्मेदार नहीं ठहराया जाना चाहिए। यह वीडियो जंगल में घूमते व्यक्ति का पीछा करने के लिए स्वायत्त नेविगेशन लागू करने की चुनौती को दर्शाता है।
यह लापता लोगों को बचाने में कैसे मदद कर सकता है
इन क्षमताओं वाले स्वायत्त ड्रोन संभावित रूप से लापता पैदल यात्रियों या दूरदराज के इलाकों में फंसे लोगों की तलाश करने वाली खोज और बचाव टीमों की सहायता कर सकते हैं।घने जंगलों के कारण ज़मीन पर खोजबीन करना मुश्किल हो सकता है क्योंकि पेड़ दृश्यता में बाधा डालते हैं और असमान भूभाग बचावकर्ताओं की गति धीमी कर देता है। अपने परिवेश का मानचित्रण करने और बाधाओं के बीच नेविगेट करने में सक्षम ड्रोन टीमों को उन क्षेत्रों की खोज करने में मदद कर सकता है जहां पैदल पहुंचना मुश्किल है।गति की भविष्यवाणी तब भी उपयोगी हो सकती है जब कोई व्यक्ति अस्थायी रूप से वनस्पति के पीछे गायब हो जाता है। लक्ष्य का तुरंत पता लगाने के बजाय, सिस्टम व्यक्ति की गति की संभावित दिशा का अनुमान लगा सकता है और उन्हें फिर से ढूंढने का प्रयास कर सकता है।यह तकनीक उन स्थानों पर आपदा-प्रतिक्रिया संचालन का भी समर्थन कर सकती है जहां उपग्रह नेविगेशन या संचार नेटवर्क अनुपलब्ध हैं। हालाँकि, वास्तविक बचाव अभियानों में इसकी प्रभावशीलता विश्वसनीय लक्ष्य ट्रैकिंग, सुरक्षित उड़ान, बैटरी सहनशक्ति और विभिन्न पर्यावरणीय परिस्थितियों में प्रदर्शन पर निर्भर करेगी।
अन्य संभावित अनुप्रयोग
खोज और बचाव कार्यों के अलावा, स्वायत्त ड्रोन के कई अन्य क्षेत्रों में भी अनुप्रयोग हो सकते हैं।वन्यजीव निगरानी: ड्रोन शोधकर्ताओं को दूरदराज के आवासों का सर्वेक्षण करने और उन क्षेत्रों में वन्यजीवों की निगरानी करने में मदद कर सकते हैं जहां पैदल पहुंचना मुश्किल है।बुनियादी ढांचे का निरीक्षण: स्वायत्त विमान अपने परिवेश के बारे में जानकारी एकत्र करते हुए पुलों, औद्योगिक संरचनाओं और अन्य जटिल वातावरणों में नेविगेट कर सकते हैं।आपदा मूल्यांकनकर्ताटी: भूकंप, भूस्खलन या गंभीर तूफान के बाद, ड्रोन क्षतिग्रस्त क्षेत्रों का नक्शा बनाने और उन मार्गों की पहचान करने में मदद कर सकते हैं जिन तक पहुंच जमीनी टीमों के लिए मुश्किल है।जीपीएस-अस्वीकृत वातावरण: रोबोट जो ऑनबोर्ड सेंसर का उपयोग करके अपने आंदोलन का अनुमान लगाते हैं, घने वनस्पति, भूमिगत स्थानों और अन्य स्थानों में उपयोगी हो सकते हैं जहां उपग्रह स्थिति अविश्वसनीय है।
पर्ड्यू यूनिवर्सिटी में अनिकेत बेरा का शोध
पर्ड्यू की IDEAS लैब में बेरा का काम रोबोटिक्स, कंप्यूटर विज़न, मोशन प्लानिंग और मानव-रोबोट इंटरैक्शन तक फैला हुआ है। वन-ट्रैकिंग प्रदर्शन कई संबंधित चुनौतियों को एक साथ लाता है: आसपास के वातावरण को समझना, बाधाओं के आसपास नेविगेट करना और किसी व्यक्ति के आंदोलन का अनुमान लगाना जब वे अस्थायी रूप से दृश्य से गायब हो जाते हैं।


